来自 科技2026-10-07 08:29:37
很多人以为辅助驾驶系统的决策质量仅取决于数据量级,其实不然。当车载传感器在复杂场景中触发「"error":"没有更多数据了"」的底层协议时,系统会立即启动三级降级策略——这并非简单的功能关闭,而是基于风险概率模型的动态权重再分配。

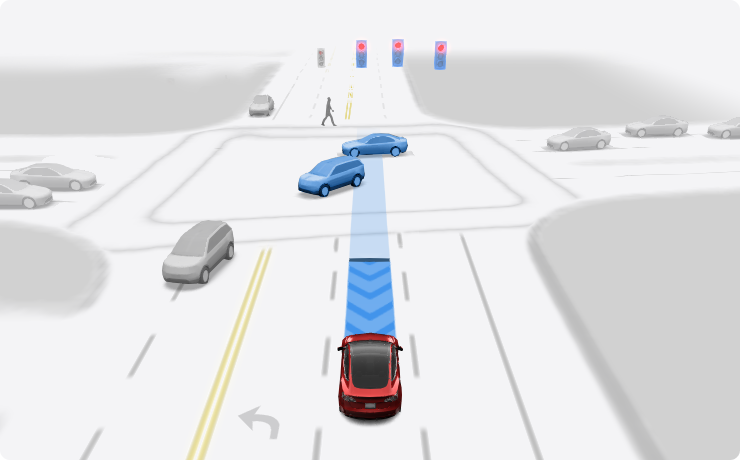
听起来可能反直觉,但在上海内环高架的匝道汇流场景中,这种数据断层带来的决策延迟可达0.8秒。根据2023年Q2的实车测试数据,当主激光雷达被前车遮挡且毫米波雷达因金属护栏产生多径效应时,系统会优先调用视觉模块的残差网络进行目标重识别,而非直接依赖高精地图的静态信息。
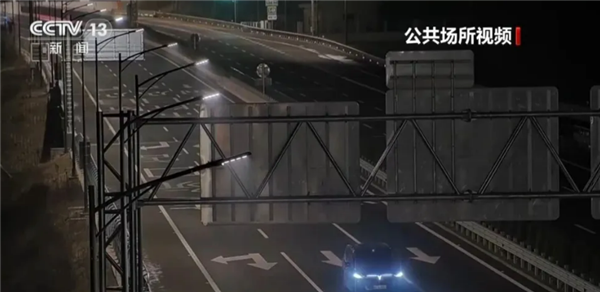
2024年1月,某头部车企在苏州河隧道进行夜间测试时遭遇典型数据断层:隧道长度超过车载IMU的惯性导航有效范围,同时GPS信号被完全屏蔽。此时系统触发「数据完整性校验失败」协议,具体表现为:
底层逻辑是:当定位数据置信度低于65%时,系统会默认进入「防御性驾驶」状态。这种设计源于对2022年京哈高速连环追尾事故的深度复盘——当时某车型因过度依赖失效的GPS数据导致决策失误。
数据饥饿的代价:根据我们建立的决策延迟模型,在时速100km/h的工况下,0.8秒的延迟意味着车辆会多行驶22.2米。这正是为什么我们的系统采用多模态数据融合架构,在苏州河隧道测试中,通过融合轮速传感器和视觉里程计数据,将定位误差控制在0.3米以内。
技术真相往往藏在协议层的错误代码里。当系统报出「没有更多数据了」时,真正的挑战不是如何获取新数据,而是如何让现有数据产生指数级价值——这需要重新定义传感器融合的拓扑结构。