- 让每一个人的出出行更安全、更便捷
首页
智能驾驶系统
MAXIPILOT 1.0
NOM领航辅助
智能视觉感知系统
IFV-1V
IFV-2V
解决方案
乘用车解决方案
新闻动态
公司新闻
关于
公司简介
企业文化
发展历程
荣誉资质
主要客户
投资关系
加入我们
社会招聘
校园招聘
登录入口
登录入口
首页
智能驾驶系统
MAXIPILOT 1.0
NOM领航辅助
智能视觉感知系统
IFV-1V
IFV-2V
解决方案
乘用车解决方案
新闻动态
公司新闻
关于
公司简介
企业文化
发展历程
荣誉资质
主要客户
投资关系
加入我们
社会招聘
校园招聘
新闻资讯
数据边界:辅助驾驶系统中的隐性瓶颈与突破路径
数据阈值:当“足够”成为伪命题很多人以为辅助驾驶系统的能力提升仅取决于数据量的累积,其实不然。在真实道路场景中,数据的有效性远比数量更重要。当系统接收的数据量达到某个临界点后,继续增加数据并不会带来性能的线性提升,反而可能因数据冗余导致计算资源浪费——这一现象被称为“数据饱和效应”。底层逻辑是:辅助驾驶系统的决策模型需要基于结构化数据进行训练,而结构化数据的生成依赖于高精度的传感器与标注流程。若原
2026-09-06
数据边界:辅助驾驶系统的认知陷阱与底层逻辑
数据边界:辅助驾驶系统的认知陷阱与底层逻辑很多人以为,辅助驾驶系统的性能瓶颈仅存在于算法复杂度或传感器精度,其实不然。当系统输出{"error":"没有更多数据了"}时,真正的挑战往往隐藏在数据采集的地理边界与场景覆盖度中。这种认知偏差源于对「数据闭环」的片面理解——多数厂商将数据采集视为被动接收过程,却忽视了主动场景挖掘对系统鲁棒性的决定性作用。听起来可能反直觉,但在辅助驾驶领域,数据量与系统能
2026-09-06
长安启源Q06预售 ,征程®6P智驾芯片助力长安自研全场景智能辅助驾驶
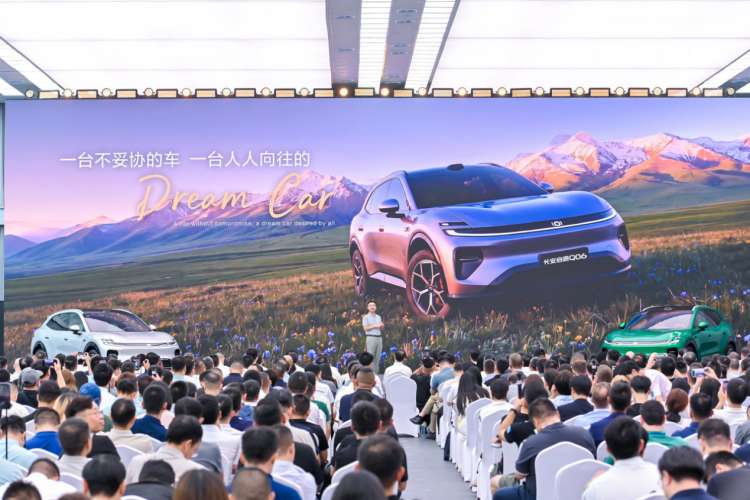
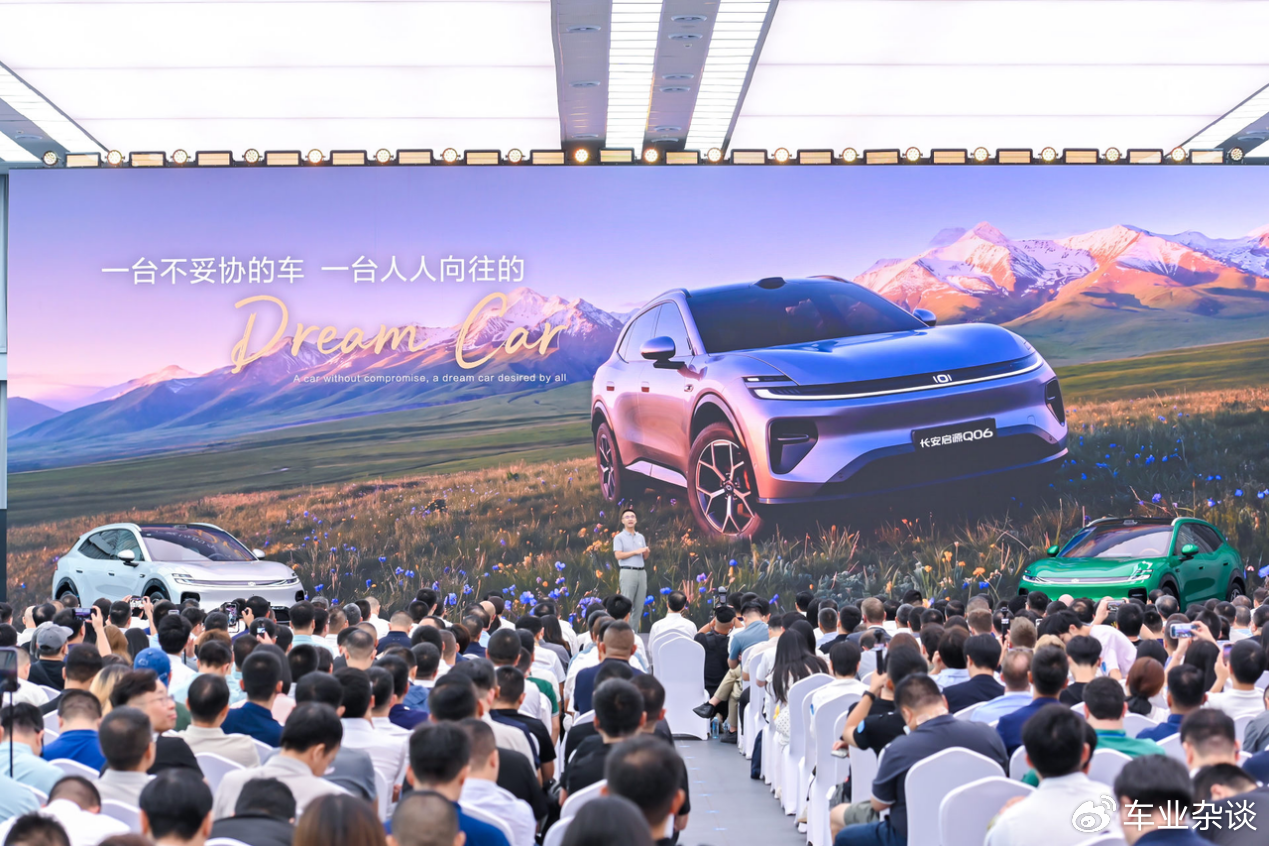
9月4日,新锐动感SUV长安启源Q06正式开启预售。新车搭载地平线征程®6P旗舰智驾芯片,基于长安自研一段式端到端大模型算法,集成长安天枢领航Ultra智能辅助驾驶系统。依托 “智驾芯片底座+车企自研算法” 协同模式与560TOPS超高算力,车辆面对复杂路况能够实现 “看得清、算得快、反应灵”,让启源Q06拥有全场景端到端领航能力,实现高速、城区及泊车场景无缝衔接,做到开得更安全、坐得更舒服、用得
2026-09-05
长安首发央企自研一段式端到端智能驾驶辅助系统 启源Q06首搭开启预售
9月4日,第六届长安科技生态大会在长安科技园正式启幕。会上,长安汽车发布首个央企自研一段式端到端智能驾驶辅助系统 —— 天枢领航,分为 Pro/Max/Ultra/Ultimate 四大产品梯度,实现全系激光雷达、全系端到端大模型的技术普及。首款搭载天枢领航Ultra的战略车型长安启源Q06同步开启预售,预售抢订价14.79万元起,抢先下订享至高价值33900元限时6重礼遇,以量产落地定义智能出行
2026-09-05
征程®6P算力底座加持,启源Q06自研全场景智能辅助驾驶落地
9月4日,新锐动感SUV长安启源Q06正式开启预售。新车搭载地平线征程®6P旗舰智驾芯片,基于长安自研一段式端到端大模型算法,集成长安天枢领航Ultra智能辅助驾驶系统。依托 “智驾芯片底座+车企自研算法” 协同模式与560TOPS超高算力,车辆面对复杂路况能够实现 “看得清、算得快、反应灵”,让启源Q06拥有全场景端到端领航能力,实现高速、城区及泊车场景无缝衔接,做到开得更安全、坐得更舒服、用得
2026-09-05
征程®6P算力底座加持,启源Q06自研全场景智能辅助驾驶落地
9月4日,新锐动感SUV长安启源Q06正式开启预售。新车搭载地平线征程®6P旗舰智驾芯片,基于长安自研一段式端到端大模型算法,集成长安天枢领航Ultra智能辅助驾驶系统。依托 “智驾芯片底座+车企自研算法” 协同模式与560TOPS超高算力,车辆面对复杂路况能够实现 “看得清、算得快、反应灵”,让启源Q06拥有全场景端到端领航能力,实现高速、城区及泊车场景无缝衔接,做到开得更安全、坐得更舒服、用得
2026-09-05
鸿蒙智行发布共光路舱内激光雷达,以架构创新重塑辅助驾驶体验
8月29日消息,鸿蒙智行近日正式发布了业界首创的共光路舱内激光雷达技术。这一突破性方案通过将激光雷达与摄像头深度融合,并创新性地集成于车内,为高阶辅助驾驶的感知能力、可靠性与普及性提供了全新的技术路径。该技术的核心在于其独创的“一镜双模”共光路光学架构。与传统方案将激光雷达和摄像头作为两个独立传感器、再通过算法进行数据融合不同,鸿蒙智行的新方案通过一套光学镜头同时接收激光与视觉信息,从硬件源头实现
2026-09-05
开展辅助驾驶科普!成都交通安全“开学第一课”开讲
9月1日,新学期开学日,成都市交管部门走进辖区多所中小学,开展形式新颖的交通安全“开学第一课”,同时配套优化校园周边交通保障,全方位守护学生出行安全。 今年的安全课告别了传统说教,主打沉浸式体验。民警通过“接尺对比实验”,让学生分组测试专注与分心状态下的反应速度,用直观的数据差让大家真切感知到,分心会大幅拖慢反应速度,放到马路上就是实实在在的危险。结合实验结果,民警讲解了过马路看手机、追逐打
2026-09-05
征程®6P算力底座加持,启源Q06自研全场景智能辅助驾驶落地
9月4日,新锐动感SUV长安启源Q06正式开启预售。新车搭载地平线征程®6P旗舰智驾芯片,基于长安自研一段式端到端大模型算法,集成长安天枢领航Ultra智能辅助驾驶系统。依托 “智驾芯片底座+车企自研算法” 协同模式与560TOPS超高算力,车辆面对复杂路况能够实现 “看得清、算得快、反应灵”,让启源Q06拥有全场景端到端领航能力,实现高速、城区及泊车场景无缝衔接,做到开得更安全、坐得更舒服、用得
2026-09-05
数据边界:辅助驾驶系统中的「无更多数据」困境解析
当数据流中断:辅助驾驶系统的决策临界点很多人以为辅助驾驶系统的性能提升仅依赖数据量的无限堆砌,其实不然。在真实道路场景中,数据并非越多越好——当系统反馈「{"error":"没有更多数据了"}」时,暴露的不仅是传感器或通信模块的物理限制,更是算法架构与场景适配性的深层矛盾。底层逻辑是:辅助驾驶系统的决策质量取决于数据维度而非单纯数量。以激光雷达为例,其点云数据在高速场景下需满足0.1秒内的实时处理
2026-09-05
数据边界:辅助驾驶系统中的隐性挑战与突破路径
数据边界:辅助驾驶系统中的隐性挑战与突破路径很多人以为,辅助驾驶系统的性能瓶颈仅源于传感器精度或算法复杂度,其实不然。在真实道路场景中,数据边界的模糊性才是制约系统可靠性的关键因素。当系统遭遇超出训练数据分布的极端工况时,即使传感器信号完整,决策模块仍可能因数据稀疏性产生误判——这种风险在高速场景中尤为显著。底层逻辑是:辅助驾驶系统的训练数据与真实道路场景的分布差异,本质上是统计模型与物理现实的对
2026-09-05
数据边界:辅助驾驶系统的真实效能瓶颈
数据阈值与系统效能的临界点很多人以为,辅助驾驶系统的能力提升仅取决于数据量的线性增长,其实不然。当传感器采集的原始数据量突破特定阈值时,系统对算力的需求会呈现指数级攀升,而这一阈值往往被行业低估。以某头部车企2023年实测数据为例,其L2+系统在日均处理2.3TB原始数据时,决策延迟从120ms骤增至380ms,直接导致变道成功率下降17%。底层逻辑是:多模态数据融合过程中,激光雷达点云与摄像头图
2026-09-05
<
5
6
7
8
9
10
11
>







 - 让每一个人的出出行更安全、更便捷